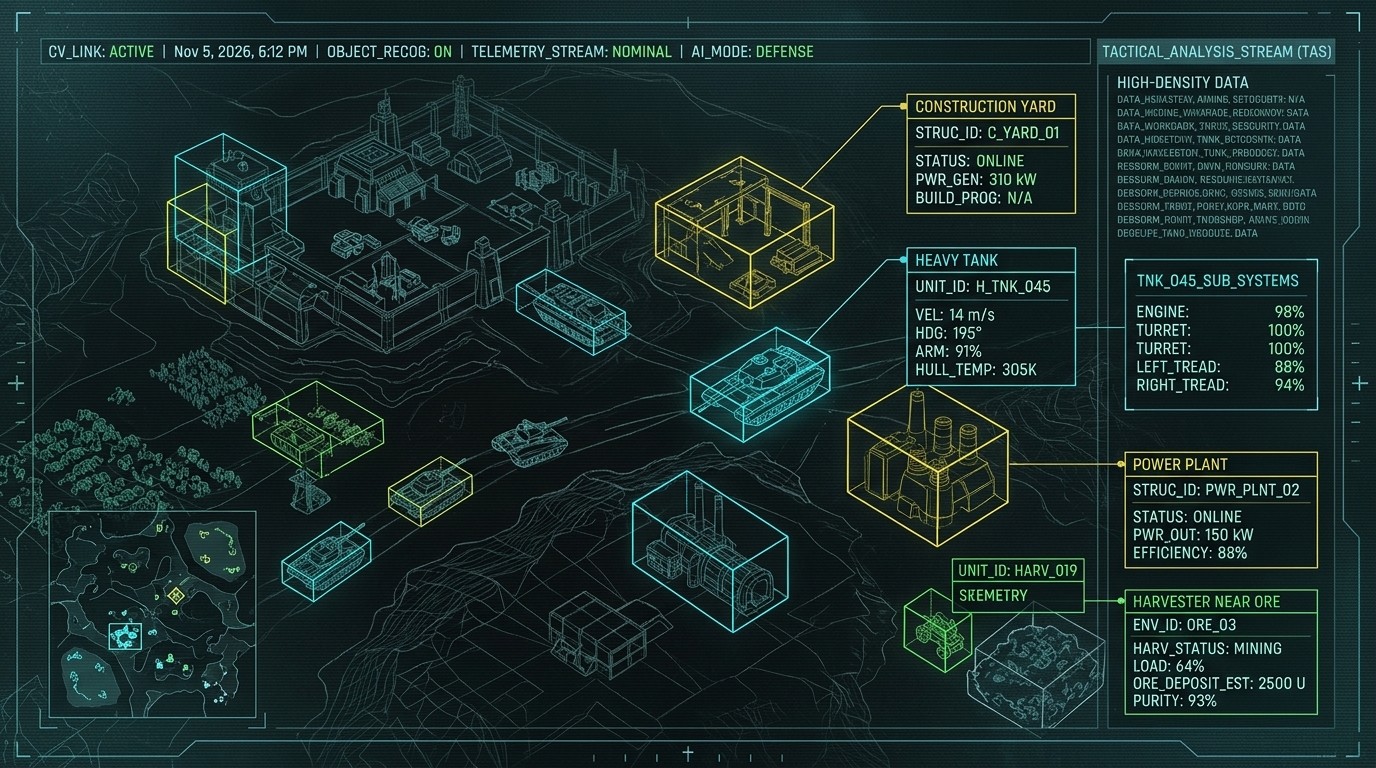
CORE VISION STRATEGY NO MEMORY HOOKS
OPERATING VIA DIRECT SCREEN-CAPTURE AND HARDWARE MOUSE/KEYBOARD DISPATCH. ZERO MEMORY INJECTION.
SYSTEM ARCHITECTURE & PIPELINE LATENCY TARGET: < 15MS
TACTICAL VIEWPORT (0,0 → 0.78W) IS ISOLATED FROM COMMAND SIDEBAR (0.78W → 1.0W) TO PREVENT FALSE-POSITIVE TEMPLATE MATCHES.
OPENCV NORMED MATCHING FOR UI SYMBOLS (< 2MS ON CPU); CUDA YOLOv11-NANO FOR VIEWPORT UNITS (~4MS ON RTX 4060).
HSV COLOR-MASKING SEPARATES UNEXPLORED SHROUD (BLACK), FRIENDLY UNITS (GREEN), HOSTILES (RED), AND ORE DEPOSITS (GOLD).
DETECTED BOUNDING CENTERS ARE MAPPED TO DESKTOP SCREEN COORD: X_SCR = LEFT + X_REL, Y_SCR = TOP + Y_REL.
LINE OF THOUGHT & ROADMAP
UNPACK MCV, PARSE SIDEBAR UI, BUILD POWER PLANT & BARRACKS.
TRAIN YOLO WEIGHTS ON LOCAL GPU FOR MOBILE UNITS AND ORE FIELDS.
LOG MATCH METRICS AGAINST HUMAN LOBBIES TO EVOLVE MODEL CAPABILITY.
MILESTONES